
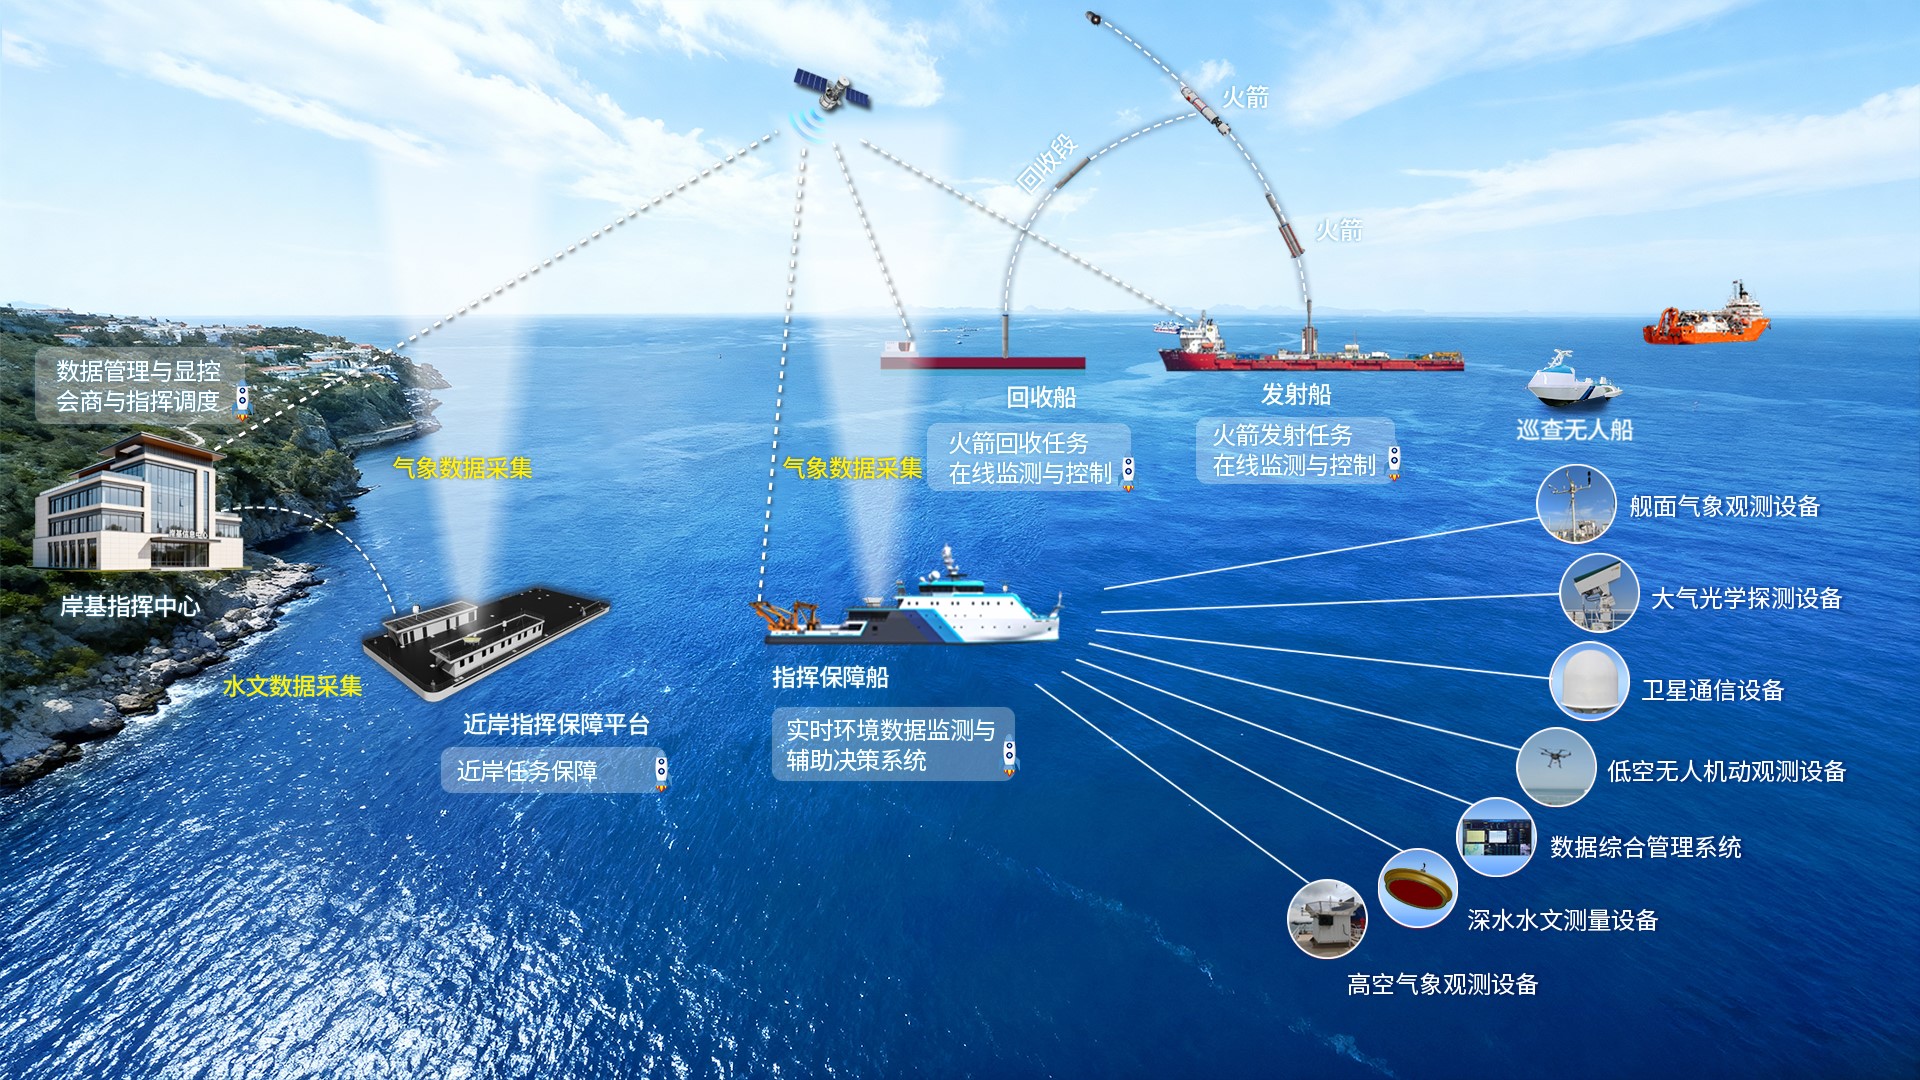


自持式剖面浮标
自持式剖面浮标是一款国产化剖面型海洋观测产品,在常规Argo浮标自主潜浮、定深悬浮、快速上浮、水面通信及数据回传等功能基础上,拓展了水下海流剖面数据测量、水下移动平台定位及剖面浮标组网等能力,可在海中连续工作24个月。浮标随海流漂浮,按任务指令自主完成海洋环境探测,并通过北斗卫星实时回传数据,为长期大范围海洋观测与组网应用提供可靠支撑。
核心技术优势
从设计理念到技术实现,产品在可靠性、精度与适应性上全面领先
双向卫星通信与远程控制
支持双向卫星通信,具备远程控制运动能力,可根据实际情况对参数进行设置并控制浮标运动
定深悬浮与快速上浮
具备定深悬浮和快速上浮功能,可在预设深度长时间稳定漂浮,也可迅速从深海浮至海面
水声信标与组合定位
配备双工水声信标,通过水下浮标组网技术,支持剖面浮标主动定位与被动定位两种模式,实现水下潜器组合定位
位置播报与平台定位
具备水下浮标位置信息播报和水下移动平台定位功能,配备惯导系统,可在强流区对洋流进行流速流向反演,获取洋流运动数据
智能环境自适应
具备恶劣海况规避、触底感知与搁浅保护功能,环境适应性更强
实时态势可视化
支持实时态势图感知显示与图形界面展示,具备自动无人值守功能,可视化与智能化程度高
任务安全保护机制
具备外观隐蔽、数据自毁、设备自沉、监测预警与浮标自毁多重功能保障,任务执行更安全
技术指标
详细技术参数,满足专业需求
| 剖面范围 | 0~2000米,可调 |
| 海洋表层观测 | 能连续观测10m以浅水层的温盐要素 |
| 水下定位有效作用范围 | 单套组网可达10km |
| 工作寿命 | 续航最长可达24个月 |
| 有效剖面采集数 | 平均不低于100个剖面 |
| 单剖面最大采集层数 | 不低于100个 |
| 剖面循环周期 | 10h-240h,可调 |
| 空气中净重量 | 50±0.5kg |
| 总高度(含天线) | 1800±50mm |
| 最大直径 | 230mm |
| 定位方式 | 北斗卫星定位 |
| 水面定位误差 | ≤10米 |
| 水下定位误差 | ≤30米 |
| 数据传输 | 北斗短报文,同时具备岸基控制功能 |
| 水下数据传输 | 双工水声信标,可扩展作为通信中继 |
| 温度测量范围 | -5~36℃ |
| 温度测量准确度 | ±0.002℃ |
| 温度测量分辨率 | 0.0001℃ |
| 电导率测量范围 | 0~70mS/cm |
| 电导率测量准确度 | ±0.003mS/cm |
| 电导率分辨率 | 0.0001mS/cm |
| 压力测量范围 | 0~2000dbar (换算成MPa为0~20MPa) |
| 压力测量精度 | ±1 dbar |
| 压力测量分别率 | 0.04dbar |
| 最大工作深度 | 2000m |
| 洋流反演精度 | 流速0.1m/s,流向20° |
相关产品
了解更多同类产品,找到最适合您的解决方案
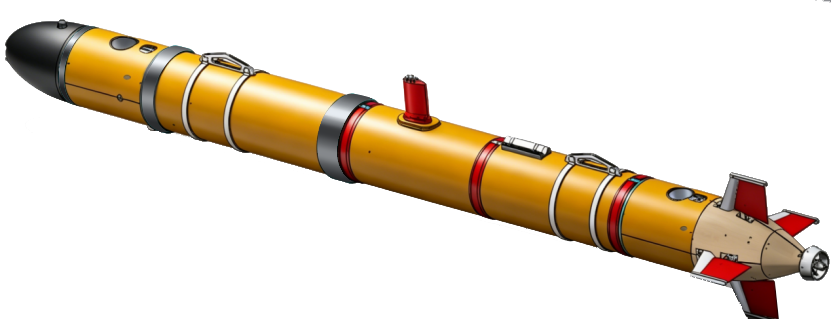
中型自主航行器(AUV)
中型自主潜航器(AUV)为直径小于600mm的大负载水下机器人,是面向深远海多任务作业的新一代水下自主航行平台,采用标准化舱段模块化架构与流线型低阻外形设计,支持海洋环境多参数测量、高精度海底地形测绘及水下目标探测与识别等多用途作业能力,适用于深远海科考、海底资源调查、水下安防及环境监测等领域。
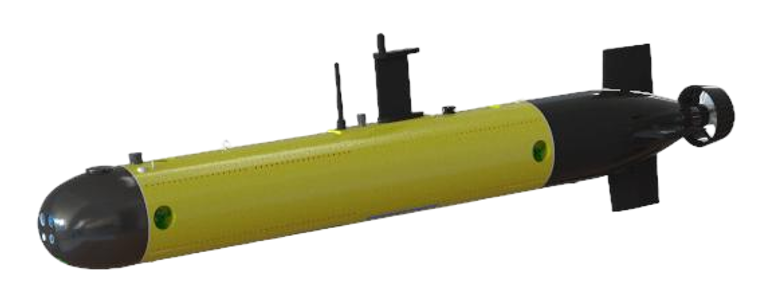
大型自主航行器(AUV)
大型自主潜航器(AUV)为直径大于600mm的重载水下机器人,是面向深海长航时战略作业的新一代水下自主航行平台,采用大直径湿舱框架式结构与低阻力流体动力外形设计,支持海洋环境多参数测量、高分辨率海底地形测绘、深海目标探测与识别及水下结构检测等多用途作业能力,适用于深海科考、深海资源勘探、海底管线巡检及国防安全等领域。
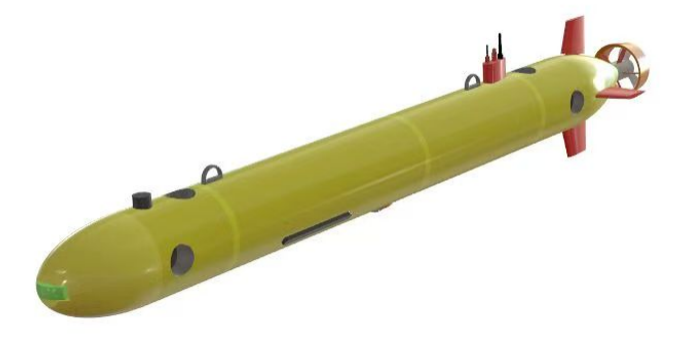
小型自主航行器(AUV)
小型自主潜航器(AUV)为直径小于300mm的轻型水下机器人,是面向多元化水下作业场景的新一代便携式自主航行平台,具备海洋环境多参数测量、高精度水下测绘及高机动性目标搜寻与探测等多用途作业能力,适用于近海调查、水下考古、港口安防及生态环境监测等领域。